
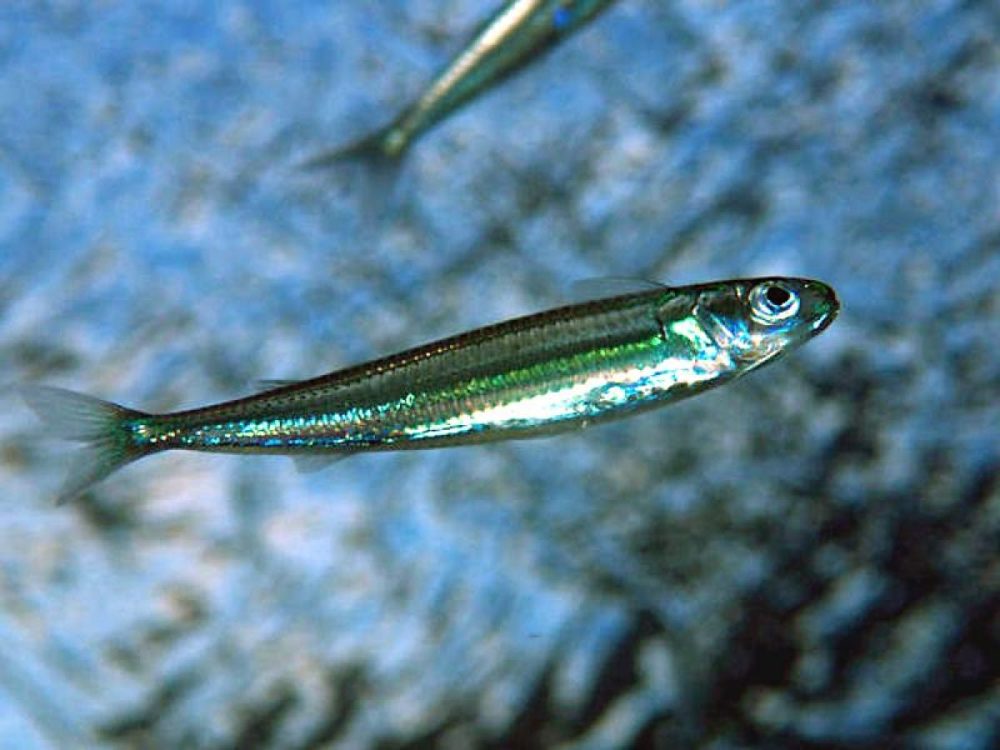
Орган руху риб формується поєднанням сегментованої мускулатури та системи плавців, які разом перетворюють скорочення м’язів на поступальний рух у водному середовищі. Основну тягу створюють хвилеподібні вигини тіла й хвоста, а плавці забезпечують стабільність, маневрування та додаткову пропульсію залежно від виду.
Кількість і форма плавців, а також характер роботи міомерів визначають стиль плавання — від повільного змієподібного у вугрів до високошвидкісного у тунців. Допоміжними чинниками виступають слиз шкіри, обтічна форма тіла та, у більшості кісткових риб, плавальний міхур, який регулює плавучість і зменшує енерговитрати на утримання глибини.
Різні види демонструють спеціалізацію органів руху: скати рухаються переважно грудними плавцями, летючі риби використовують їх для планерування, а деякі донні форми адаптували плавці для повзання по субстрату.
Хвиля всередині тіла: як міомери генерують рушійну силу
Основна рушійна система риб зосереджена в тулубно-хвостовій мускулатурі, яка складається з міомерів — сегментованих блоків поперечно-смугастих м’язів. Кожен міомер має форму конуса, вкладеного в сусідній, і відділений від наступного сполучнотканинною перегородкою — міосептою. Кількість міомерів зазвичай відповідає кількості хребців: у вугра їх близько 100 і більше, у типових риб на кшталт окуня чи лосося — близько 50, а в коротких видів — ближче до 25.
Почергове скорочення міомерів правої та лівої сторін передається через сухожилля на хребет і створює латеральну хвилю, яка поширюється від голови до хвоста. Горизонтальна септа ділить мускулатуру на дорсальну та вентральну частини, що дозволяє точніше контролювати амплітуду вигину. Червоні м’язи, багаті на міоглобін, забезпечують тривале аеробне плавання без швидкої втоми, тоді як білі м’язи з гліколітичним метаболізмом відповідають за різкі ривки, але швидко втомлюються.
За моїм досвідом спостереження акваріумних видів протягом кількох місяців найчіткіше хвиля міомерів проявляється у золотих рибок і скалярій під час різкого прискорення: тіло коротко згинається в S-подібну форму, після чого хвостовий плавець завершує поштовх.
У риб із жорстким тілом або кістковим панциром кількість хребців мінімальна (у місяця-риби лише близько 17), тому хвилеподібний вигин неможливий, і рух перекладається на ундуляцію плавців.
Плавці як інструменти керування, стабілізації та додаткової тяги
Плавці поділяються на парні (грудні й черевні) та непарні (спинний, анальний і хвостовий). Їх скелет утворений кістковими або хрящовими променями, з’єднаними шкіряною перетинкою, а при основі розташовані окремі м’язи, здатні розгортати, згортати чи змінювати кут плавця.
Хвостовий плавець у більшості видів є головним генератором тяги: у швидкоплавних риб він забезпечує до 40 % рушійної сили. Форма варіює — гомоцеркальний (рівні лопаті) характерний для більшості променеперих, гетероцеркальний (верхня лопать більша) — для акул і осетрових. Парні плавці переважно слугують кермом глибини та повороту, а також гальмами. Спинний і анальний плавці стабілізують тіло проти бокового крену.
У скатів сильно збільшені грудні плавці виконують роль основних органів руху й створюють хвилеподібні ундуляції. Летючі риби використовують подовжені грудні плавці як несучі площини: після розгону ударами нижньої лопаті хвоста вони вистрибують і планерують на десятки, а іноді сотні метрів. Деякі донні види (мулові стрибуни, жаб’ячі риби) адаптували грудні плавці для повзання по дну чи навіть короткочасного пересування по суші.
Спектр стилів плавання: від змієподібного до тунцевого
За класифікацією, заснованою на частці тіла, що бере участь у хвилі, виділяють кілька режимів тіло-хвостової пропульсії. Вугреподібний (anguilliform) стиль передбачає хвилеподібне згинання майже всього тіла і є найбільш економічним за енергією, але дає відносно невисоку швидкість; його демонструють вугри, міноги, в’юни. Субскарангіформний режим (форель, лосось) задіює переважно задню половину тіла. Карангіформний обмежується задньою третиною, а тунніформний (thunniform) — майже виключно вузьким хвостовим стеблом і півмісяцевим хвостовим плавцем.
Останній стиль забезпечує найвищу крейсерську швидкість і ефективність на довгих дистанціях; його незалежно розвинули тунці та деякі ламноподібні акули. Риби можуть перемикатися між режимами залежно від швидкості: на низьких швидкостях частіше працюють парні плавці (MPF-пропульсія), на високих — домінують тіло й хвіст.
| Стиль плавання | Частка тіла в хвилі | Типові види | Переваги / обмеження |
|---|---|---|---|
| Вугреподібний (anguilliform) | Майже все тіло | Вугор, мінога, в’юн | Висока економічність, маневрування в обмеженому просторі; низька швидкість |
| Субскарангіформний | Задня половина | Форель, лосось | Баланс швидкості й керованості |
| Карангіформний | Задня третина | Скумбрія, ставрида | Вища швидкість, вузьке хвостове стебло |
| Тунніформний | Хвостове стебло + хвіст | Тунець, меч-риба, деякі акули | Максимальна крейсерська швидкість і ефективність; менша маневреність на низьких швидкостях |
Дані класифікації ґрунтуються на класичних іхтіологічних описах і сучасних кінематичних дослідженнях. Реальні види часто демонструють проміжні форми, а не жорстке належання до однієї категорії.
Чинники швидкості: форма тіла, слиз і фізіологічний стан
Швидкість плавання залежить від обтічності тіла, температури води, наявності слизу та фізіологічного стану риби. Слиз, який виділяють шкірні залози, знижує тертя і турбулентність пограничного шару. Меч-риба за різними оцінками здатна розвивати до 33 м/с (близько 119 км/год) у короткому ривку, тунець — до 20 м/с, лосось — близько 5 м/с; ці значення стосуються переважно максимальної кидкової швидкості, а крейсерська істотно нижча.
Риби одного виду мають різні режими: кидкову (спринт), крейсерську та проміжні. У відкритоокеанських видів обтічна веретеноподібна форма мінімізує опір, тоді як стиснуті з боків тіла рифових риб покращують маневреність. Плавальний міхур, характерний для більшості кісткових риб, не є органом тяги, але дозволяє утримувати нейтральну плавучість і знижує енерговитрати на вертикальне позиціонування.
Коли органи руху підводять: травми, хвороби та компенсаторні механізми
Пошкодження хвостового плавця, міомерів або хребта суттєво знижує швидкість і маневреність. Інфекційні захворювання, що вражають шкіру, порушують слизовий шар і збільшують опір. У акваріумних умовах часто спостерігається деформація плавців через погану якість води чи травми від сусідів.
У нашій практиці ми стикалися з випадком, коли золота рибка з частково втраченим хвостовим плавцем після травми компенсувала рух посиленими ундуляціями тіла та роботою грудних плавців, хоча крейсерська швидкість знизилася приблизно на третину. Деякі види здатні регенерувати плавці, але повне відновлення міомерів і хребта неможливе.
Тривожними сигналами є асиметричне плавання, нездатність утримувати горизонтальне положення, часті перекидання або відмова від руху. У таких випадках варто перевірити параметри води й ізолювати рибу; при системних симптомах доцільна консультація іхтіопатолога.
Поширені міфи про рух риб і чому вони не відповідають реальності
- Риби плавають виключно плавцями. Насправді основну тягу створюють вигини тіла й хвоста за рахунок міомерів; плавці переважно керують і стабілізують. Лише в окремих групах (скати, деякі електричні вугри) плавці стають головним рушієм.
- Плавальний міхур — орган руху. Він регулює плавучість і допомагає утримувати глибину без постійної роботи плавців, але не генерує поступальний рух.
- Усі риби плавають однаково. Стилі варіюють від повністю тілової хвилі до майже виключно хвостової, а деякі види взагалі поєднують плавання з повзанням чи планеруванням.
- Швидкість меч-риби постійно досягає сотень кілометрів на годину. Рекордні цифри стосуються коротких ривків і часто є розрахунковими; реальна крейсерська швидкість значно нижча, а дані розходяться між джерелами.
Ці уявлення часто походять зі шкільних спрощень або популярних матеріалів, які не розрізняють тягу, керування та плавучість.
Питання, які виникають найчастіше
Чому риби не тонуть і не спливають постійно? Завдяки плавальному міхуру (у кісткових риб) або великій печінці з жиром (у хрящових) досягається нейтральна плавучість. Зміна об’єму міхура дозволяє коригувати глибину.
Як риби повертають і гальмують? Парні плавці працюють як кермо й гальма, а непарні стабілізують курс. Швидкий поворот часто супроводжується різким вигином тіла.
Чи можуть риби плавати назад? Так, багато видів використовують зворотні хвилі плавців або тіла, особливо в обмеженому просторі чи при маневруванні біля перешкод.
Чому після вилову риба швидко втомлюється? Білі м’язи швидко виснажують глікоген, а в умовах стресу й підвищеної температури кисневе забезпечення погіршується.
Як відрізняється рух хрящових і кісткових риб? У хрящових відсутній плавальний міхур, тому вони активніше використовують плавці для створення підйомної сили; кісткові частіше покладаються на пасивну плавучість.
Чек-лист спостереження за органами руху
- Визначте, чи рухається риба переважно вигинами всього тіла, чи лише задньою частиною — це підкаже стиль плавання.
- Зверніть увагу на роботу парних плавців під час повільного маневрування та на їхнє притискання до тіла під час швидкого руху.
- Оцініть форму хвостового плавця: півмісяцева вказує на високошвидкісний стиль, заокруглена — на маневреність.
- Перевірте наявність слизу: блискуча поверхня знижує опір і є ознакою здорової шкіри.
- Поспостерігайте за утриманням глибини без активних рухів плавців — це свідчить про ефективну роботу плавального міхура.
- Зафіксуйте асиметрію рухів або незвичні позиції тіла як можливі ознаки травми чи захворювання.
Такий підхід допомагає як початківцям-акваріумістам, так і досвідченим спостерігачам розпізнати функціональний стан органів руху в природних чи штучних умовах.
Еволюційні адаптації та порівняння з іншими водними тваринами
Органи руху риб еволюціонували від примітивних парних плавців ранніх хребетних до спеціалізованих систем сучасних груп. Парні плавці гомологічні кінцівкам наземних хребетних, що пояснює їхню здатність у деяких видів виконувати опорну функцію. Порівняно з морськими ссавцями, які використовують видозмінені кінцівки як ласти, риби поєднують осьову мускулатуру з плавцями, що дає ширший спектр режимів — від високочастотних хвостових коливань до повільних ундуляцій.
Сучасні дослідження кінематики та гідродинаміки показують, що ефективність тунніформного стилю наближається до оптимальних значень для довготривалого плавання, а принципи роботи міомерів і плавців уже застосовуються в конструкції підводних роботів. Розуміння цих механізмів дозволяє точніше інтерпретувати поведінку риб у різних середовищах — від швидких річок до відкритого океану.